SyncControl: varen op afstand controleerbaar en fail-safe maken
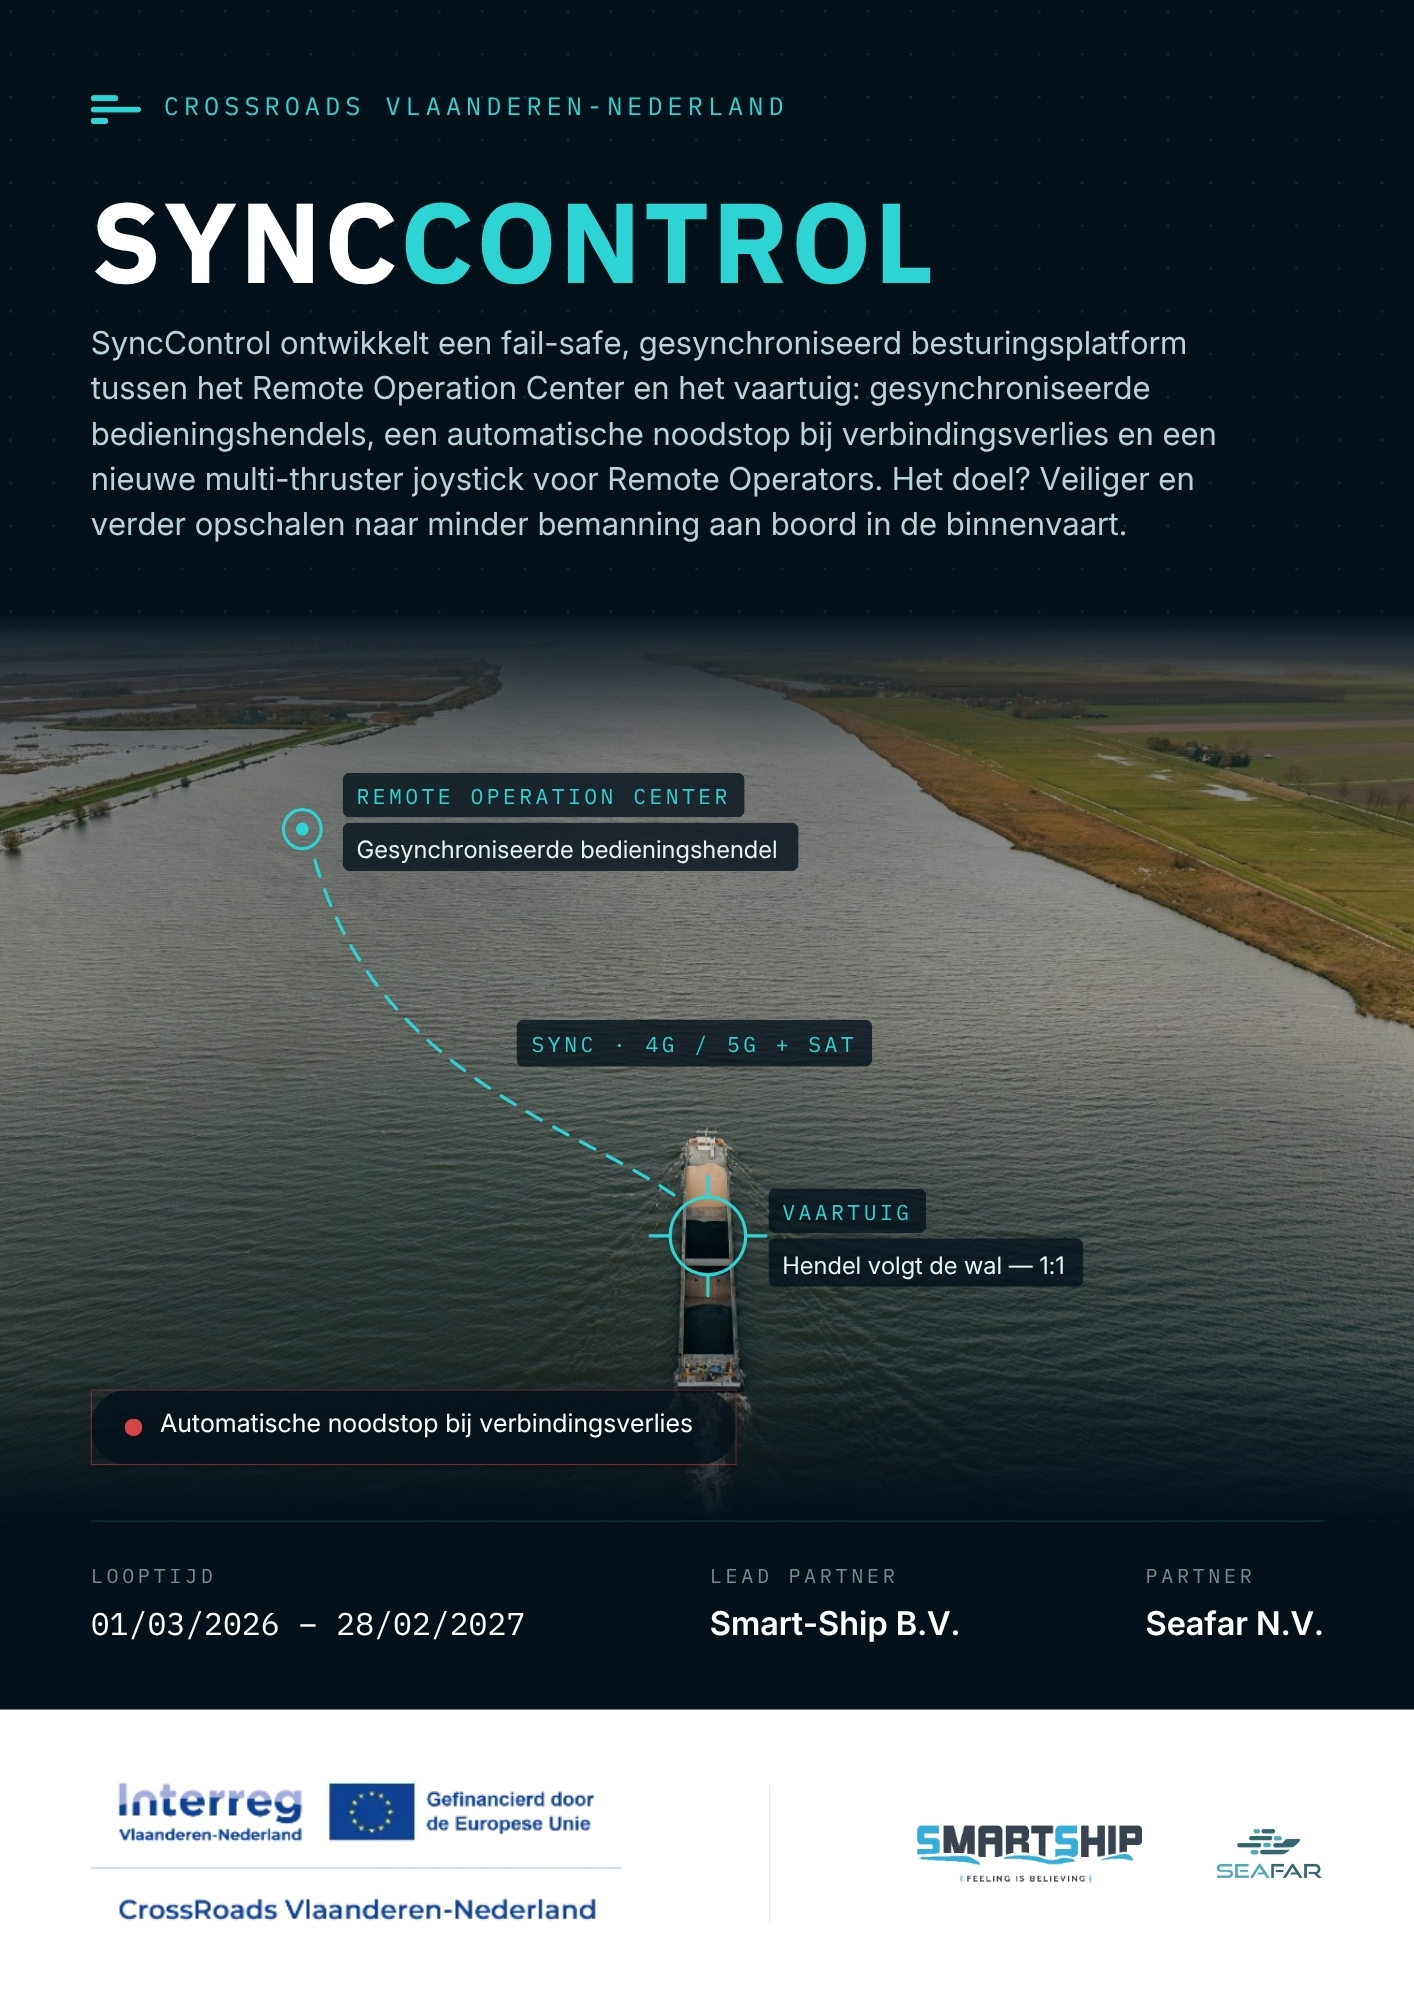
In een gezamenlijk Interreg-project ontwikkelen Smart-Ship en Seafar gesynchroniseerde bedieningshendels aan boord, een automatische noodstop en een multi-thruster joystick, zodat sturen vanaf de wal aantoonbaar veilig is.
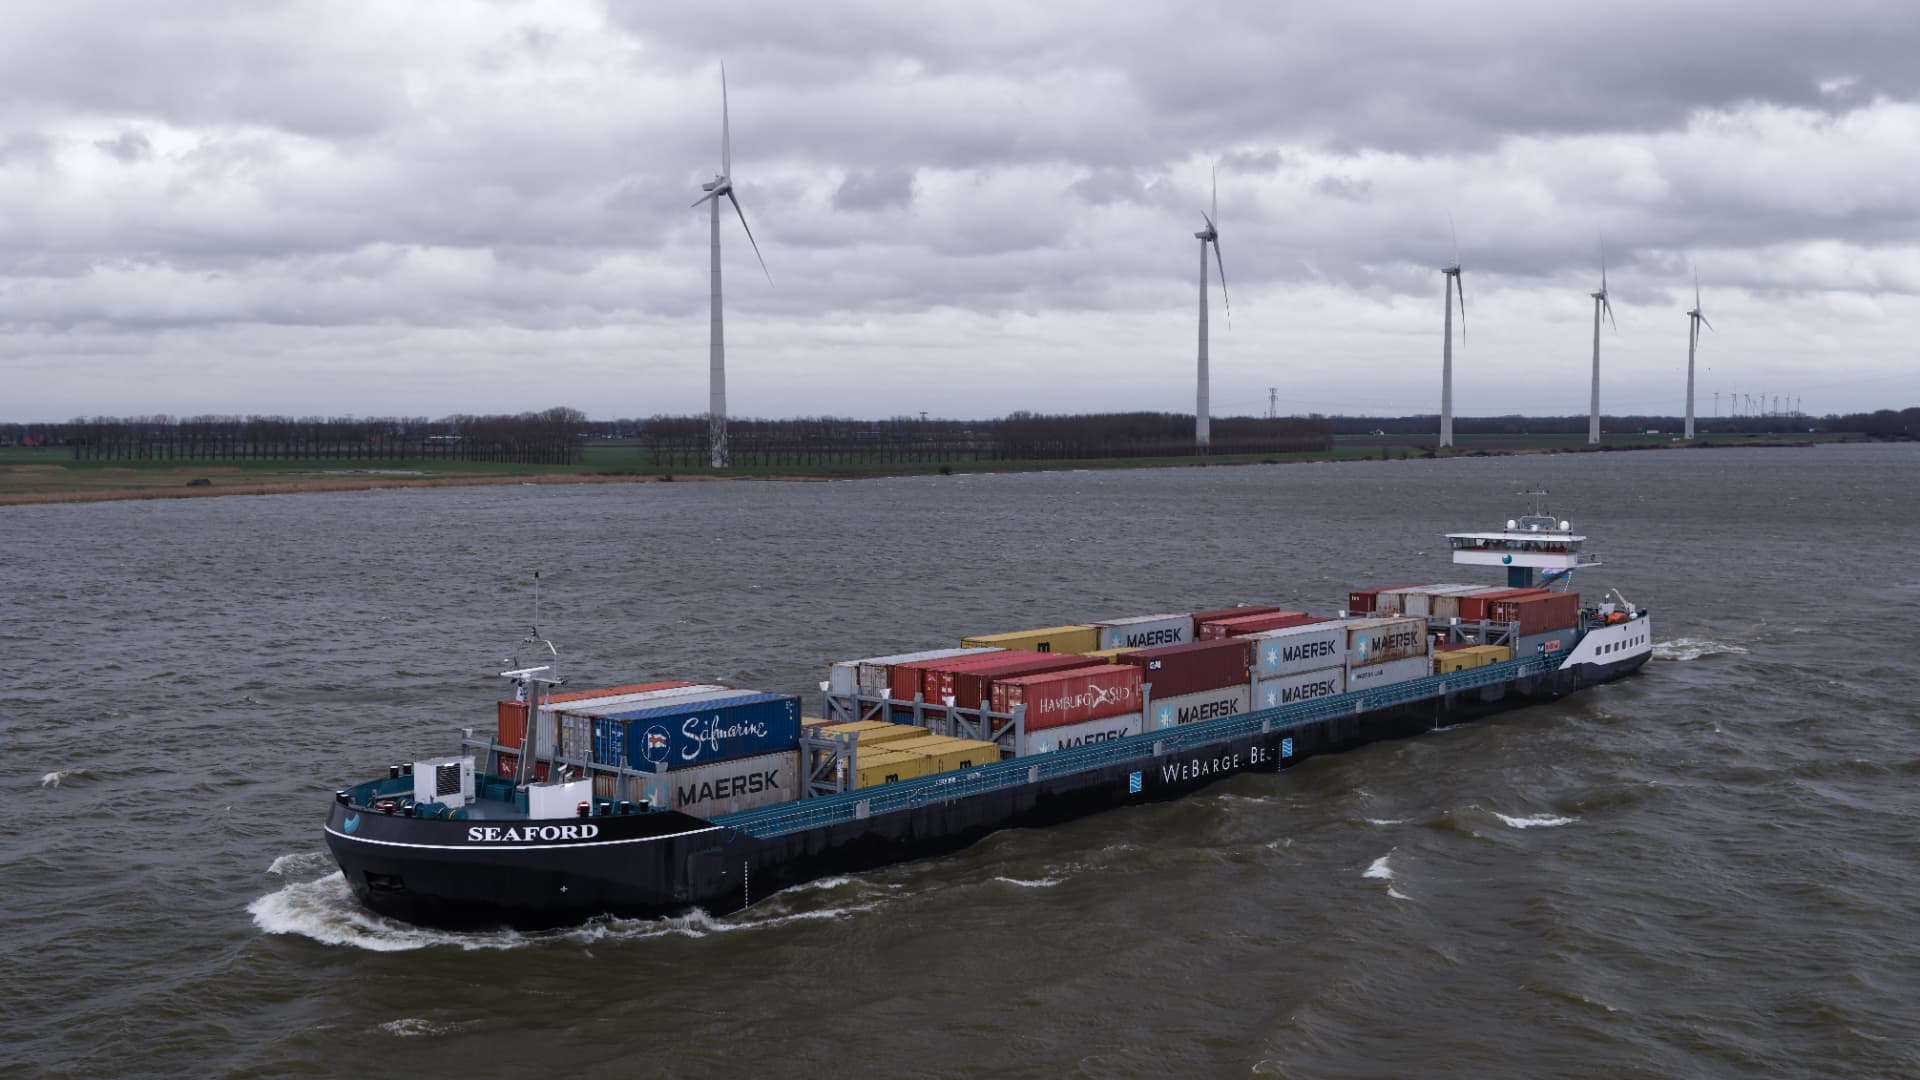
SyncControl is een gezamenlijk onderzoeks- en ontwikkelingsproject van Smart-Ship en Seafar om sturen vanaf de wal op binnenschepen aantoonbaar veilig te maken. Het loopt van maart 2026 tot en met februari 2027 en wordt gefinancierd met middelen van het Europees Fonds voor Regionale Ontwikkeling (EFRO) via CrossRoads Vlaanderen-Nederland, onderdeel van Interreg Vlaanderen-Nederland.
Projectgegevens
- Programma
- CrossRoads Vlaanderen-Nederland, Interreg VI-A Vlaanderen-Nederland 2021-2027
- Financiering
- Europees Fonds voor Regionale Ontwikkeling (EFRO)
- Looptijd
- 1 maart 2026 tot en met 28 februari 2027
- Penvoerder
- Smart-Ship B.V.
- Partners
- Seafar N.V.
- Demonstratieschip
- de River Drone van Seafar
- Status
- Lopend
Waarom varen op afstand controleerbaar moet zijn
De binnenvaart kampt met een structureel tekort aan bemanning. Volgens het projectplan krimpt de beroepsbevolking in de sector tegen 2030 met ongeveer 25 procent ten opzichte van 2021, terwijl het vervoersvolume gelijk moet blijven of moet groeien.
Varen op afstand in combinatie met haptische terugkoppeling laat bestaande klanten al varen met vier bemanningsleden in plaats van de traditionele vijf. Volgens het projectplan ligt het brandstofverbruik bij die klanten ongeveer 15 procent lager en de stilstand ongeveer 9 procent lager.
Een bredere uitrol wordt afgeremd door toezichthouders. Zij eisen dat sturen vanuit het Remote Operation Center (ROC) op elk moment controleerbaar blijft en veilig kan worden teruggegeven aan boord. SyncControl is gebouwd om aan die eis te voldoen.
Wat SyncControl bouwt
Het project ontwikkelt één platform met drie onderdelen.
Hendels aan boord volgen de stuurinput vanuit het ROC in realtime, zodat de boatmaster aan boord kan zien en controleren wat de Remote Operator doet.
Gaat de verbinding tussen ROC en schip verloren of verslechtert die, dan wordt het schip automatisch tot een veilige, gecontroleerde stop gebracht.
Een nieuwe joystick voor Remote Operators vervangt meerdere losse hendels door één intuïtieve bediening.
Dit zijn doelstellingen voor het einde van het project, geen resultaten. Het platform start op technology readiness level (TRL) 6 en wordt ontwikkeld, geïntegreerd en gevalideerd tot TRL 8 op de River Drone van Seafar.
De rol van Seafar
SyncControl breidt het Vehicle Control System (VCS) en het Remote Operation Station (ROS) van Seafar uit met een controleerbare koppeling met de bediening aan boord en een fail-safe stop bij verbindingsverlies. Daarmee ondersteunt het Seafars weg naar kleinere bemanningen en bredere regelgevende acceptatie van varen op afstand.
Wie doet wat
| Partner | Rol |
|---|---|
| Smart-Ship B.V. (Delft, NL), penvoerder | Haptische besturingshardware en -software. Koppeling met de gesynchroniseerde hendels aan boord, koppeling met de voortstuwing, positiebehoud bij verbindingsverlies en de multi-thruster joystick voor het ROC, inclusief besturingslogica en force feedback. |
| Seafar N.V. (Antwerpen, BE) | Varen op afstand. Dataprotocollen en realtime synchronisatie tussen wal en schip, detectie van verbindingsverlies en fail-safe activatie, voorbereiding van de River Drone als demonstratieschip en end-to-end testen aan de hand van de acceptatiecriteria. |
Vier fasen, maart 2026 tot februari 2027
- 01Specificatie en architectuur (maart tot april 2026)
Eisen en end-to-end systeemarchitectuur voor sturen vanaf de wal en op het schip, joystickmapping, thrusterbesturing en fail-safe logica, plus de acceptatiecriteria.
- 02Systeemprototype (mei tot augustus 2026)
Interfaceprototypes met de componenten aan boord, algoritmes voor thrustermixing en force feedback, en scenariogebaseerde hardware-in-the-loop simulatie.
- 03Geïnstalleerde demonstrator (september tot november 2026)
Installatie en integratie op de River Drone, en validatie van de noodstop onder operationele omstandigheden.
- 04Operationele validatie (december 2026 tot februari 2027)
Testen met experts, Remote Operators en boatmasters tijdens normaal varen, aanmeren, complexe manoeuvres en scenario's met verbindingsverlies, afgesloten met een rapport over naleving van de regelgeving.
Waar het project staat
Volgens het projectplan lopen de installatie en integratie op de River Drone van september tot november 2026, gevolgd door operationele validatie. Naarmate mijlpalen worden gehaald, voegen we updates aan deze pagina toe.
Wat zijn remote vaartuigoperaties in de binnenvaart?
Hoe navigatie vanaf de wal werkt, hoe het verschilt van autonoom varen en waar het vandaag in Europa is toegestaan.
Lees de gidsLiving Lab Green & Autonomous Corridor
Varen op waterstof en varen op afstand, getest aan boord van de SeaShuttles van Samskip tussen Rotterdam en Oslo.
Lees over het projectFinanciering
SyncControl maakt deel uit van CrossRoads Vlaanderen-Nederland en wordt gefinancierd met middelen van het Europees Fonds voor Regionale Ontwikkeling via Interreg Vlaanderen-Nederland.